
Utazó értékesítő probléma: Python, C++ Algoritmus
 Szerkesztőség
⚡ Okos összefoglaló
Az utazó ügynök problémája egy klasszikus NP-nehéz optimalizálási feladat, amely egy gráfon keresztül megadott távolságadatok felhasználásával a legrövidebb utat kéri, amely minden várost pontosan egyszer érint, és visszatér az origóba.
Mi az utazó értékesítő probléma (TSP)?
Az Utazó Ügynök Probléma (TSP) egy klasszikus kombinatorikus optimalizálási probléma az elméleti számítástechnikában. Adott egy városgráf, ahol a TSP a legrövidebb utat kéri, amely minden csomópontot pontosan egyszer érint, és visszatér a kiindulási városba.
A problémafelvetés tartalmazza a városok listáját, valamint az egyes várospárok közötti távolságokat.
Célkitűzés: Kezdd a kiindulási várossal, látogass meg minden más várost pontosan egyszer, majd térj vissza a kiindulási városba. A cél a lehető legrövidebb oda-vissza útvonal megtalálása.
Példa a TSP-re
Tekintsük az alábbi grafikont, ahol az 1, 2, 3 és 4 a városokat jelöli, és az egyes élek súlya a városok közötti távolságot jelöli.
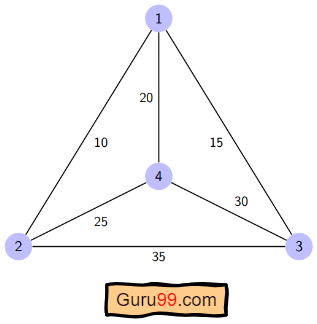
A cél a lehető legrövidebb útvonal megtalálása, amely a kiindulási városból indul, minden más várost pontosan egyszer érint, és visszatér a kiindulási városba.
A fenti grafikon esetében az optimális útvonal a következő: 1-2-4-3-1A legrövidebb túra költsége 10 + 25 + 30 + 15 = 80.
Különböző megoldások utazó értékesítői problémára

Az utazó ügynök problémáját NP-nehéznek minősítik, mivel egyetlen ismert polinomiális idejű algoritmus sem oldja meg pontosan. A komplexitás exponenciálisan nő a városok számával.
Többféleképpen lehet támadni a TSP-t. A leggyakoribb megközelítések a következők:
Nyers erő megközelítés: A naiv módszer kiszámítja az összes lehetséges túrát és összehasonlítja azokat. Egy n városból álló gráfban a túrák száma: n!, ami a nyers erő számítási szempontból nagyon költségessé teszi a körülbelül tíz városon túli területek esetében.
Elágazás és kötött módszer: A problémát részproblémákra bontják, és ezen részproblémák megoldásait kombinálják egy optimális megoldássá. A hatékony metszés elveti azokat a részleges túrákat, amelyek nem tudják felülmúlni a jelenlegi legjobb költséget.
Ez az oktatóanyag bemutatja a dinamikus programozási megközelítés, amely a branch és a bound memoizált változata, és megfelel a Bellman-Held-Karp algoritmusnak.
Dinamikus programozás: Ez egy egzakt módszer, amely az átfedés újrafelhasználásával keresi az optimális megoldást.ping részprobléma eredményei. Lassabb, mint a közel optimális mohó módszerek, de mindig egy globálisan optimális túrát ad vissza.
Ennek a megközelítésnek a számítási összetettsége az O(N² × 2^N), amiről a cikk későbbi részében lesz szó.
Legközelebbi szomszéd módszer: Egy heurisztikus mohó megközelítés, amely mindig a legközelebbi még nem látogatott városra ugrik. Sokkal olcsóbb, mint a dinamikus programozás, de nem garantál optimális túrát, ezért közel optimális megoldásokhoz használják, amikor a sebesség fontosabb, mint a pontos minimumok.
Algoritmus utazó értékesítő problémához
A TSP megoldásához dinamikus programozási megközelítést alkalmazunk. Az algoritmus megkezdése előtt tisztázzunk néhány terminológiát:
- Egy grafikon
G = (V, E)csúcsok és élek halmaza. Va csúcsok halmaza.Eaz élek halmaza.- A csúcsok éleken keresztül kapcsolódnak össze.
Dist(i, j)az i és j csúcsok közötti nemnegatív távolságot jelöli.
Tegyük fel, hogy S az {1, 2, 3, …, n} halmazból vett városok egy részhalmaza, ahol i és j két város ebben a részhalmazban. Ekkor cost(i, S, j) az i-ben kezdődő, S minden városát pontosan egyszer eléri, és j-ben ér véget.
Például, cost(1, {2, 3, 4}, 1) a legrövidebb utat jelöli, ahol:
- A kezdő város az 1
- A 2., 3. és 4. várost csak egyszer látogatják meg
- A végpont az 1
A dinamikus programozás rekurziója a következő:
- Készlet
cost(i, {}, i) = 0, ami azt jelenti, hogy az i-edik ponton kezdünk és végzünk nulla költséggel. - Amikor
|S| > 1, határozza megcost(i, S, 1) = ∞merti ≠ 1mivel a túra pontos költsége még nem ismert. - Az 1. várostól kezdve válasszuk ki a következő várost úgy, hogy
cost(i, S, j) = min [ cost(i, S − {i}, j) + dist(i, j) ]merti ∈ Sés ai ≠ j.
A fenti grafikonon a szomszédsági mátrix a következő:
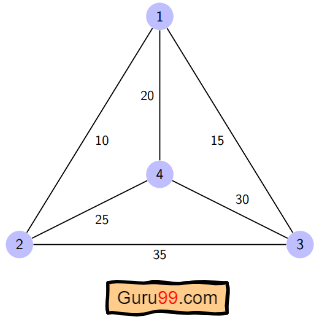
| elt(i, j) | 1 | 2 | 3 | 4 |
|---|---|---|---|---|
| 1 | 0 | 10 | 15 | 20 |
| 2 | 10 | 0 | 35 | 25 |
| 3 | 15 | 35 | 0 | 30 |
| 4 | 20 | 25 | 30 | 0 |
Így működik az algoritmus:
Step 1) Az utazás az 1-es városból indul, minden más várost egyszer meglátogat, majd visszatér az 1-es városba.
Step 2) Az S a városok egy részhalmaza. Minden |S| > 1 esetén inicializáljuk cost(i, S, 1) = ∞. Itt cost(i, S, j) egy olyan túrát jelöl, amely i-ből indul, egyszer látogatja meg S városait, és eléri j-t. A végtelenből indulunk, mert a távolság ekkor még ismeretlen. Tehát az értékek:
cost(2, {3, 4}, 1) = ∞ azt jelenti, hogy a 2. városból indulunk, átmegyünk a 3. és 4. városon, és ismeretlen költséggel elérjük az 1. várost. Hasonlóképpen:
cost(3, {2, 4}, 1) = ∞
cost(4, {2, 3}, 1) = ∞
Step 3) S minden részhalmazára számítsd ki:
cost(i, S, j) = min [ cost(i, S − {i}, j) + dist(i, j) ], Ahol j ∈ S és a i ≠ j.
Ez az a minimális költségű túra, amely i-ben kezdődik, egyszer meglátogatja a városok részhalmazát, és visszatér j-be. Mivel a túra az 1-es városban kezdődik, az optimális költség: cost(1, {other cities}, 1).
Az ismétlődés kezelése lépésről lépésre
Most S = {1, 2, 3, 4}. Négy elem van, tehát a részhalmazok száma: 2^4 = 16Ezek a részhalmazok a következők:
1) |S| = 0: {Φ}
2) |S| = 1: {{1}, {2}, {3}, {4}}
3) |S| = 2: {{1, 2}, {1, 3}, {1, 4}, {2, 3}, {2, 4}, {3, 4}}
4) |S| = 3: {{1, 2, 3}, {1, 2, 4}, {2, 3, 4}, {1, 3, 4}}
5) |S| = 4: {{1, 2, 3, 4}}
Mivel a túra az 1-es városból indul, minden olyan részhalmazt elvethetünk, amely tartalmazza az 1-es várost, miközben kiszámítjuk a köztes költségeket.
A számítási algoritmus a következőképpen alakul:
1) |S| = Φ:
- költség(2, Φ, 1) = elosztás(2, 1) = 10
- költség(3, Φ, 1) = elosztás(3, 1) = 15
- költség(4, Φ, 1) = elosztás(4, 1) = 20
2) |S| = 1:
- költség(2, {3}, 1) = elosztás(2, 3) + költség(3, Φ, 1) = 35 + 15 = 50
- költség(2, {4}, 1) = elosztás(2, 4) + költség(4, Φ, 1) = 25 + 20 = 45
- költség(3, {2}, 1) = elosztás(3, 2) + költség(2, Φ, 1) = 35 + 10 = 45
- költség(3, {4}, 1) = elosztás(3, 4) + költség(4, Φ, 1) = 30 + 20 = 50
- költség(4, {2}, 1) = elosztás(4, 2) + költség(2, Φ, 1) = 25 + 10 = 35
- költség(4, {3}, 1) = elosztás(4, 3) + költség(3, Φ, 1) = 30 + 15 = 45
3) |S| = 2:
- költség(2, {3, 4}, 1) = min [ eltáv(2, 3) + költség(3, {4}, 1) = 35 + 50 = 85, eltáv(2, 4) + költség(4, {3}, 1) = 25 + 45 = 70 ] = 70
- költség(3, {2, 4}, 1) = min [ eltáv(3, 2) + költség(2, {4}, 1) = 35 + 45 = 80, eltáv(3, 4) + költség(4, {2}, 1) = 30 + 35 = 65 ] = 65
- költség(4, {2, 3}, 1) = min [ eltáv(4, 2) + költség(2, {3}, 1) = 25 + 50 = 75, eltáv(4, 3) + költség(3, {2}, 1) = 30 + 45 = 75 ] = 75
4) |S| = 3:
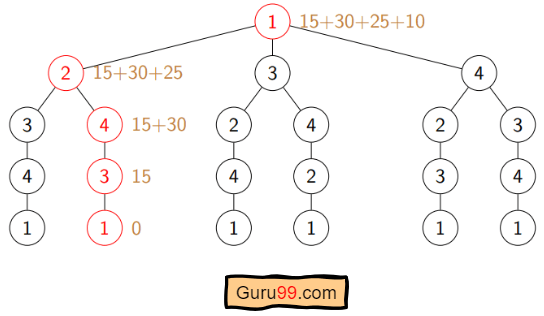
- költség(1, {2, 3, 4}, 1) = min [ dist(1, 2) + költség(2, {3, 4}, 1) = 10 + 70 = 80, dist(1, 3) + költség(3, {2, 4}, 1) = 15 + 65 = 80, dist(1, 4) + költség(4, {2, 3}, 1) = 20 + 75 = 95 ] = 80
Tehát az optimális megoldás 1-2-4-3-1.
Pszeudo-kód
Algorithm: Traveling-Salesman-Problem
Cost (1, {}, 1) = 0
for s = 2 to n do
    for all subsets S belongs to {1, 2, 3, ..., n} of size s
        Cost (s, S, 1) = Infinity
    for all i in S and i != 1
        Cost (i, S, j) = min {Cost (i, S - {i}, j) + dist(i, j) for j in S and i != j}
Return min(i) Cost (i, {1, 2, 3, ..., n}, j) + d(j, i)
Megvalósítás C/C++
Itt látható a megvalósítás C++Az alábbi verzió kijavítja a forrás korai hibáit. return hiba, amely az első permutáció után visszatért ahelyett, hogy az összes túrát felsorolta volna.
#include <bits/stdc++.h>
using namespace std;
#define V 4
#define MAX 1000000

int tsp(int graph[][V], int s) {
    vector<int> vertex;
    for (int i = 0; i < V; i++)
        if (i != s)
            vertex.push_back(i);

    int min_cost = MAX;
    do {
        int current_cost = 0;
        int j = s;
        for (int i = 0; i < vertex.size(); i++) {
            current_cost += graph[j][vertex[i]];
            j = vertex[i];
        }
        current_cost += graph[j][s];
        min_cost = min(min_cost, current_cost);
    } while (next_permutation(vertex.begin(), vertex.end()));

    return min_cost;
}

int main() {
    int graph[][V] = {
        { 0, 10, 15, 20 },
        { 10, 0, 35, 25 },
        { 15, 35, 0, 30 },
        { 20, 25, 30, 0 }
    };
    int s = 0;
    cout << tsp(graph, s) << endl;
    return 0;
}
output:
80
Végrehajtás Python
Az Python a megvalósítás tükrözi a C++ verzió. Kijavítja a forrás from itertools, import vessző elírása, a rosszul elhelyezett return a belső hurokban belül, és a kóbor behúzás a s = 0.
from sys import maxsize
from itertools import permutations

V = 4

def tsp(graph, s):
    vertex = []
    for i in range(V):
        if i != s:
            vertex.append(i)

    min_cost = maxsize
    for perm in permutations(vertex):
        current_cost = 0
        k = s
        for j in perm:
            current_cost += graph[k][j]
            k = j
        current_cost += graph[k][s]
        min_cost = min(min_cost, current_cost)
    return min_cost

graph = [[0, 10, 15, 20],
         [10, 0, 35, 25],
         [15, 35, 0, 30],
         [20, 25, 30, 0]]
s = 0
print(tsp(graph, s))
output:
80
Akadémiai megoldások a TSP-hez
A számítógéptudósok évtizedek óta keresik a továbbfejlesztett polinom idejű algoritmusokat az utazó ügynök problémájára. A TSP eddig NP-nehéz maradt.
Számos publikált technika csökkenti a gyakorlati bonyolultságot a TSP-példányok specifikus családjai esetében:
- A klasszikus szimmetrikus TSP-t a következő oldja meg: Nulla utótag módszer.
- Az Biogeográfia-alapú optimalizáló algoritmus migrációs stratégiákat használ a TSP-hez kapcsolódó optimalizálási problémák megoldására.
- Az Többcélú evolúciós algoritmus többcélú TSP-hez készült, és az NSGA-II-re épül.
- Az Többügynökös rendszer A megközelítés N városra oldja meg a TSP-t fix számítási erőforrásokkal.
- Az Lin-Kernighan heurisztika és utódja LKH több millió várost érintő esetek esetén az optimálishoz képest 2-3%-on belüli túrákat kínáljon.
- Egyetértés vágósíkokat és elágazás-vágást használ a több tízezer várost tartalmazó benchmark példányok pontos optimumának kiszámításához.
Utazó kereskedő probléma alkalmazása
Az utazó ügynök problémája a való világban mind tiszta, mind módosított formában megjelenik. Néhány főbb alkalmazási lehetőség:
- Tervezés, logisztika és mikrochip gyártás: A mikrochipiparban a chipbehelyezési problémákat TSP-variánsokként modellezik, hogy minimalizálják a robotkar mozgási idejét.
- DNS-szekvenálás: A DNS-szekvenálás során módosított TSP-t használnak, ahol a városok a DNS-fragmentumokat, a távolságok pedig a fragmensek közötti hasonlóságot jelölik.
- Csillagászat: A csillagászok a TSP-t használják a távcsövek megfigyelési célpontok közötti forgatásával töltött idő minimalizálására.
- Optimális szabályozás: A TSP-formulációk olyan optimális szabályozási problémákat modelleznek, ahol több feltételt kell figyelembe venni, miközben minimalizálják a bejárási költségeket.
- Utolsó mérföldes szállítás: AmazonAz UPS és az ételkiszállítási alkalmazások dinamikus TSP-variációkat oldanak meg, hogy a sofőrök számára megállásokat szervezzenek.
- Raktári komissiózás: A robotizált és emberi komissiózók TSP által optimalizált útvonalakat követnek, amelyek lerövidítik az utazási időt az elosztóközpontokon belül.
A TSP komplexitáselemzése
- Idő összetettsége: A Held-Karp dinamikus programozási megközelítés 2-t old megN részhalmazok minden kezdő csomóponthoz, megadva
N × 2^Nrészproblémák. Minden részprobléma kombinálása lineáris időt vesz igénybe. Ha az eredetcsomópont nincs meghatározva, akkor egy N csomóponton átívelő külső ciklusra van szükség. A teljes időbonyolultság:O(N² × 2^N). - Tér összetettsége: A DP tábla tárolja
C(S, i)a csúcshalmaz minden S részhalmazára. 2 vanN részhalmazok csomópontonként, tehát a térbeli komplexitás:O(N × 2^N), amelyet gyakran így írnakO(2^N)amikor N-t fixnek tekintjük.
Ezután ismerkedjen meg a Eratosthenes algoritmus szitája.
